

ShuttleBot v2 Diuji di Lapangan, Kolaborasi Teknologi Elektronika dan Kepelatihan Bulu Tangkis UNY Menuju Robot Feeder Berbasis AI

Yogyakarta, 29 Juli 2026 — Tim peneliti Universitas Negeri Yogyakarta melaksanakan uji coba lapangan ShuttleBot v2, sebuah robot feeder bulu tangkis yang dikembangkan untuk mendukung latihan atlet melalui sistem pelontar otomatis, mobilitas omnidirectional, sistem kendali, serta pengembangan kecerdasan buatan berbasis computer vision. Uji coba ini menjadi salah satu tahapan penting dalam pengembangan prototipe menuju sistem latihan bulu tangkis yang lebih konsisten, terukur, dan adaptif.
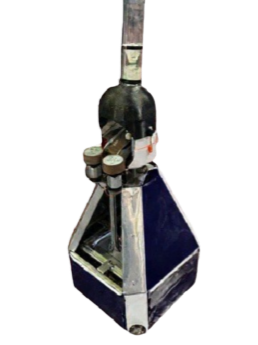
Gambar 1. Shuttle Bot V2
Penelitian berjudul “ShuttleBot v2: Robot Feeder Berbasis AI untuk Optimalisasi Latihan Dasar dan Peningkatan Performa Atlet Bulu Tangkis” diketuai oleh Dr. Tri Hadi Karyono, S.Pd., M.Or., Wakil Dekan Bidang Akademik, Mahasiswa, dan Alumni, yang memiliki bidang keilmuan kepelatihan olahraga bulu tangkis. Kolaborasi tersebut menjadi salah satu kekuatan penelitian karena pengembangan teknologi tidak hanya diarahkan dari perspektif rekayasa, tetapi juga mempertimbangkan kebutuhan nyata dalam proses latihan bulu tangkis.
Tim penelitian juga terdiri atas Ir. Oktaf Agni Dhewa, S.Si., M.Cs. pada bidang sistem kendali, Faris Yusuf Baktiar, S.Si., M.Cs. pada bidang komputasi, Ahmad Taufiq Musaddid, S.T., M.Eng. pada bidang pemrosesan citra, serta Dr. Muhammad Wahyu Arga, S.Pd., M.Pd. pada bidang olahraga bulu tangkis. Sinergi berbagai bidang keahlian tersebut diarahkan untuk membangun sistem latihan berbasis teknologi yang tidak hanya mampu melontarkan shuttlecock, tetapi pada tahap pengembangan berikutnya juga dapat memahami posisi dan pergerakan atlet.
Menghadirkan Teknologi dalam Latihan Bulu Tangkis
Pengembangan ShuttleBot v2 dilatarbelakangi kebutuhan akan sistem latihan yang mampu menghasilkan umpan shuttlecock secara konsisten dan berulang. Dalam latihan konvensional, kualitas umpan sangat bergantung pada pelatih. Faktor kelelahan dapat menyebabkan variasi maupun presisi umpan sulit dipertahankan dalam sesi latihan berdurasi panjang. Di sisi lain, mesin feeder konvensional umumnya masih menggunakan pola yang telah ditentukan sebelumnya dan belum mampu menyesuaikan umpan berdasarkan posisi atlet.
ShuttleBot v2 dikembangkan untuk menjawab kebutuhan tersebut melalui integrasi sistem mekatronika, mekanisme pelontar, basis roda omni, sistem kendali, sensor navigasi, serta pengembangan kecerdasan buatan. Target jangka panjangnya adalah menghadirkan robot yang dapat menganalisis gerak atlet secara real-time dan kemudian memberikan pola latihan yang adaptif.
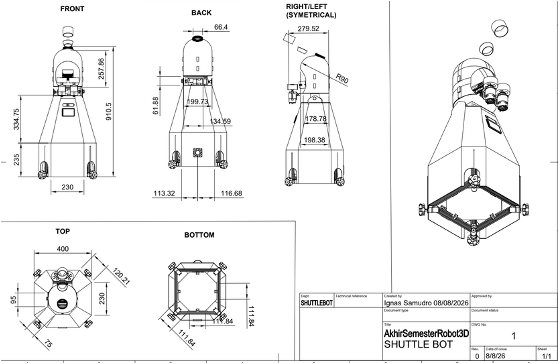
Gambar 2. Prototipe ShuttleBot v2 menggunakan basis omni-wheel untuk mendukung pergerakan maju, mundur, lateral, diagonal, dan rotasi
Pada tahap kemajuan penelitian, satu unit prototipe fisik ShuttleBot v2 telah berhasil direalisasikan. Robot memiliki struktur aluminium dengan tinggi sekitar 910,5 mm, basis omni-wheel, sistem elektronik, unit pelontar, serta perangkat pendukung kendali. Basis omni-wheel dirancang agar robot dapat bergerak maju, mundur, lateral, diagonal, maupun melakukan rotasi.
Uji Coba Lapangan
Uji coba yang dilaksanakan pada 29 Juli 2026 difokuskan pada pemeriksaan fungsi dasar prototipe dalam lingkungan lapangan bulu tangkis. Pengujian dilakukan untuk melihat respons mekanik dan sistem kendali ketika robot dioperasikan secara langsung di lapangan.
Gambar 3. Pelaksanaan uji fungsi gerak ShuttleBot v2 pada lingkungan lapangan bulu tangkis
Hasil pengujian menunjukkan bahwa fungsi dasar komunikasi, aktuasi roda, kontrol arah, dan eksekusi perintah telah dapat berjalan. Robot dapat menerima perintah dari sistem kendali dan melakukan sejumlah gerakan dasar. Hasil tersebut menunjukkan bahwa fondasi sistem mekatronika dan kendali ShuttleBot v2 telah berfungsi dan dapat digunakan sebagai platform untuk pengembangan tahap berikutnya.
Pengujian tersebut sekaligus menjadi proses penting untuk menemukan sejumlah aspek teknis yang masih perlu disempurnakan. Pada mobilitas robot, roda omni masih mengalami slip pada permukaan lapangan. Motor DC yang digunakan juga belum memberikan margin torsi yang optimal terhadap beban keseluruhan robot. Kondisi tersebut menyebabkan robot masih memiliki kecenderungan menyimpang ketika diperintahkan bergerak lurus.
Menuju Robot Feeder yang Adaptif Berbasis AI
Salah satu arah utama pengembangan ShuttleBot v2 adalah integrasi computer vision. Sistem ini dirancang agar pada tahap selanjutnya mampu melakukan object detection, pose dan motion analysis, trajectory analysis, serta localization untuk memahami posisi dan pergerakan atlet.
Melalui kemampuan tersebut, ShuttleBot v2 diharapkan tidak hanya menjadi mesin pelontar shuttlecock dengan pola tetap. Robot diarahkan untuk dapat menentukan respons latihan berdasarkan kondisi pemain, sehingga pola umpan pada akhirnya dapat disesuaikan dengan posisi maupun pergerakan atlet.
Pada rancangan penelitian, sistem visual direncanakan mampu memetakan kerangka tubuh atlet secara real-time, termasuk postur kesiapan, posisi raket, dan pola footwork. Informasi tersebut selanjutnya dapat digunakan untuk menentukan variasi umpan seperti smash, drop shot, atau lob, sekaligus mengubah arah jatuh shuttlecock agar latihan tidak monoton dan mudah diprediksi.
Namun demikian, pada tahap pengujian 29 Juli 2026, fitur computer vision tersebut belum terintegrasi penuh pada prototipe. Pengembangan saat ini masih difokuskan pada penyempurnaan fondasi mekanik dan sistem kendali sebelum integrasi AI serta pengujian adaptivitas dilakukan.
Kolaborasi Kepelatihan dan Rekayasa Teknologi
Keterlibatan pakar kepelatihan bulu tangkis menjadi bagian penting dalam pengembangan ShuttleBot v2. Ketua penelitian memiliki peran mengoordinasikan kegiatan sekaligus memberikan rujukan terkait gerak dan pola latihan bulu tangkis. Sementara itu, anggota tim berkontribusi pada pengembangan sistem kendali, komputasi, kecerdasan buatan, serta analisis pola pergerakan dasar bulu tangkis.
Kolaborasi tersebut menunjukkan bahwa inovasi pada bidang sports technology memerlukan integrasi antara pemahaman terhadap kebutuhan atlet dan kemampuan rekayasa sistem. Bagi bidang Teknik Elektronika, pengembangan ShuttleBot v2 sekaligus menjadi contoh penerapan nyata integrasi embedded system, sistem kendali, sensor, aktuator, komunikasi, robotika, dan kecerdasan buatan untuk menyelesaikan persoalan di bidang olahraga.
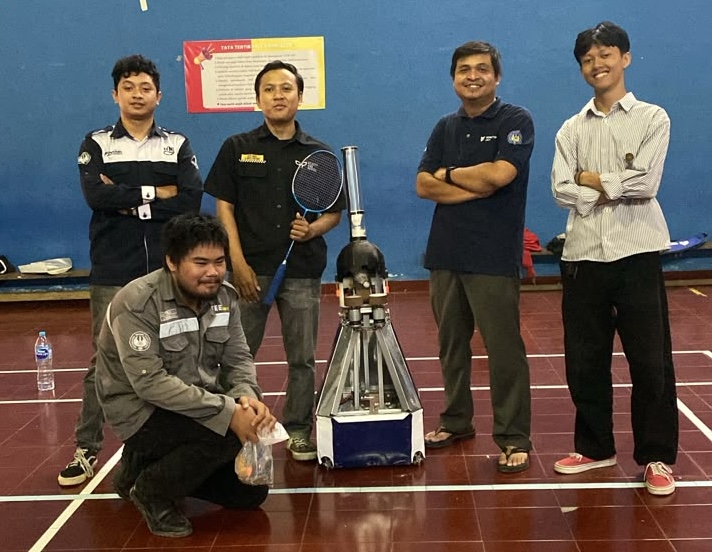
Gambar 4. Kolaborasi tim peneliti lintas bidang dalam pengembangan ShuttleBot v2 sebagai teknologi pendukung latihan bulu tangkis
Menuju Validasi dan Hilirisasi
Secara keseluruhan, tahap kemajuan penelitian telah menghasilkan platform mekatronika dasar yang mencakup desain dan fabrikasi mekanik, sistem elektronik, PCB, sensor navigasi, perangkat lunak embedded, aplikasi Android, serta pengujian awal.
Tahapan selanjutnya akan meliputi penyempurnaan mekanik dan kendali gerak, kalibrasi sistem pelontar, integrasi computer vision, pengembangan respons latihan adaptif, serta validasi lapangan yang lebih komprehensif. Penelitian menargetkan demonstrasi prototipe dalam lingkungan latihan yang relevan sebagai bagian dari pencapaian Tingkat Kesiapterapan Teknologi (TKT) 6.
Selain penyempurnaan teknologi, tim juga tengah menyiapkan luaran berupa publikasi ilmiah internasional, finalisasi paten, serta kerja sama hilirisasi bersama Qubit Instrument. Prototipe fisik ShuttleBot v2 sendiri telah terealisasi dan telah menjalani pengujian fungsi gerak awal.
Pengembangan ShuttleBot v2 diharapkan menjadi langkah menuju ekosistem latihan bulu tangkis berbasis teknologi yang semakin objektif, terukur, dan adaptif, sekaligus memperkuat kontribusi UNY dalam pengembangan teknologi olahraga melalui kolaborasi keilmuan olahraga dan rekayasa elektronika.
Video Uji Coba ShuttleBot v2: