

Tim Peneliti Teknik Elektronika FV UNY Kembangkan Algoritma AI untuk Meningkatkan Akurasi Altitude Hold Qubit Mini Drone

Yogyakarta — Tim peneliti Program Studi Sarjana Terapan (D4) Teknik Elektronika, Fakultas Vokasi, Universitas Negeri Yogyakarta (UNY), mengembangkan teknologi kecerdasan buatan (Artificial Intelligence/AI) berbasis Temporal Convolutional Network (TCN) untuk meningkatkan akurasi estimasi ketinggian penerbangan Qubit Mini Drone. Penelitian ini merupakan bagian dari upaya pengembangan sistem penerbangan mini drone yang lebih stabil, responsif, dan mampu bekerja dengan keterbatasan sumber daya komputasi.
Penelitian ini diketuai oleh Ir. Oktaf Agni Dhewa, S.Si., M.Cs., dengan anggota dosen Ahmad Taufiq Musaddid, S.T., M.Eng. dan Faris Yusuf Baktiar, S.Si., M.Cs., serta melibatkan mahasiswa Celvin Andra Maulana.
Menjawab Tantangan Kestabilan Ketinggian Mini Drone
Salah satu tantangan dalam pengembangan mini drone adalah mempertahankan ketinggian penerbangan secara stabil atau yang dikenal sebagai altitude hold. Fitur ini membutuhkan informasi ketinggian yang akurat dan berkelanjutan agar sistem kendali dapat menyesuaikan daya dorong motor terhadap perubahan posisi vertikal drone.
Namun, penggunaan sensor ketinggian pada mini drone memiliki sejumlah keterbatasan. Pengukuran dapat dipengaruhi oleh getaran motor, perubahan tekanan udara, gangguan lingkungan, hingga karakteristik pembacaan sensor. Kondisi tersebut dapat menyebabkan fluktuasi data yang berpotensi memengaruhi kualitas pengendalian ketinggian.
Untuk menjawab tantangan tersebut, tim peneliti mengembangkan pendekatan berbasis AI dengan memanfaatkan algoritma TCN yang mampu mempelajari pola perubahan data sensor berdasarkan urutan waktu.
Pendekatan ini diharapkan mampu menghasilkan estimasi ketinggian yang lebih akurat dan konsisten sebagai dasar pengembangan sistem altitude hold pada Qubit Mini Drone.

Gambar 1. Qubit Mini Drone menjadi platform pengembangan algoritma kecerdasan buatan untuk meningkatkan kualitas estimasi ketinggian penerbangan.
Integrasi Artificial Intelligence dan Data Sensor
Penelitian ini memanfaatkan algoritma Temporal Convolutional Network yang dirancang untuk mengolah data berurutan atau time-series. Berbeda dengan pendekatan yang hanya mempertimbangkan satu pembacaan sensor, TCN memanfaatkan informasi dari sejumlah pengukuran sebelumnya untuk menghasilkan estimasi ketinggian.
Dalam pengembangannya, tim mengintegrasikan data sensor barometrik dan sensor jarak sebagai masukan algoritma AI. Informasi kedua sensor tersebut diproses untuk memperkirakan kondisi ketinggian drone secara lebih konsisten.
Algoritma dikembangkan dengan mempertimbangkan karakteristik Qubit Mini Drone yang memiliki ukuran kecil serta keterbatasan kapasitas pemrosesan. Dengan demikian, teknologi ini diarahkan agar dapat diimplementasikan pada perangkat sistem tertanam (embedded system) yang digunakan dalam pengendalian penerbangan.
Pengembangan tersebut merupakan langkah penting menuju penerapan teknologi AI secara langsung pada sistem elektronika mini drone, tanpa harus bergantung pada komputer berperforma tinggi selama proses estimasi berlangsung.
Computer Vision sebagai Pendukung Pengumpulan Data Penelitian
Untuk membangun dan mengevaluasi algoritma TCN, tim peneliti juga memanfaatkan teknologi computer vision sebagai sarana pengumpulan data referensi ketinggian penerbangan.
Pengujian dilakukan menggunakan kamera yang mengamati pergerakan Qubit Mini Drone pada area eksperimen dengan sejumlah penanda visual. Melalui pengolahan citra, posisi drone dapat dilacak pada rangkaian video sehingga menghasilkan informasi perubahan ketinggian berdasarkan waktu.
Data hasil pelacakan visual tersebut kemudian digunakan sebagai referensi dalam proses pengembangan serta evaluasi algoritma estimasi ketinggian berbasis TCN.
Penggunaan computer vision memungkinkan peneliti memperoleh data pembanding dari pengamatan eksternal sehingga kualitas hasil estimasi algoritma dapat dianalisis secara lebih terukur.
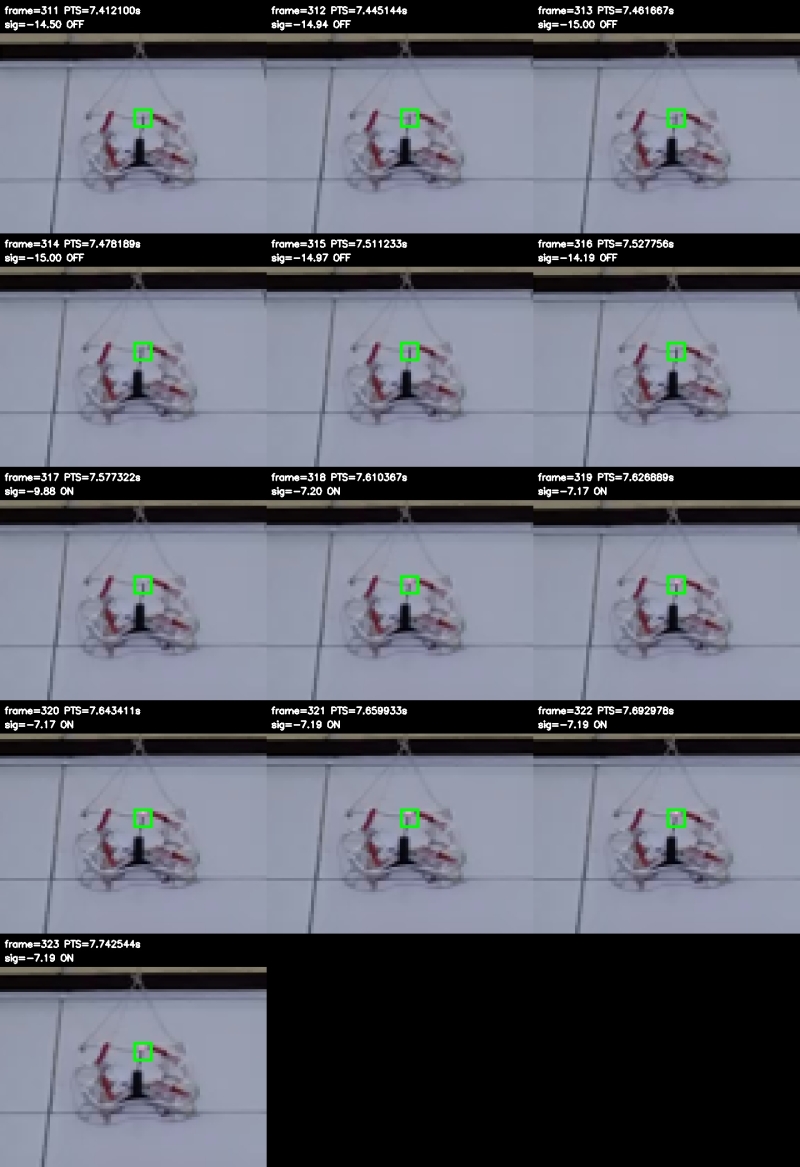
Gambar 2. Teknologi computer vision digunakan untuk melacak posisi vertikal Qubit Mini Drone dan menyediakan data referensi bagi pengembangan algoritma TCN.
Pengujian Algoritma pada Berbagai Kondisi Ketinggian
Pengembangan algoritma AI juga didukung oleh serangkaian eksperimen untuk memperoleh karakteristik pergerakan vertikal Qubit Mini Drone. Pengujian dilakukan dengan mengamati perubahan ketinggian pada beberapa kondisi pergerakan penerbangan.
Data eksperimen kemudian digunakan untuk mempelajari hubungan antara pembacaan sensor dan perubahan ketinggian sebenarnya. Melalui proses tersebut, algoritma TCN dikembangkan agar mampu memberikan estimasi yang lebih andal dalam menghadapi variasi kondisi pengukuran.
Selain memperhatikan kualitas hasil estimasi, penelitian ini juga mempertimbangkan kebutuhan pemrosesan yang cepat agar algoritma berpotensi digunakan dalam sistem penerbangan secara langsung (real-time).
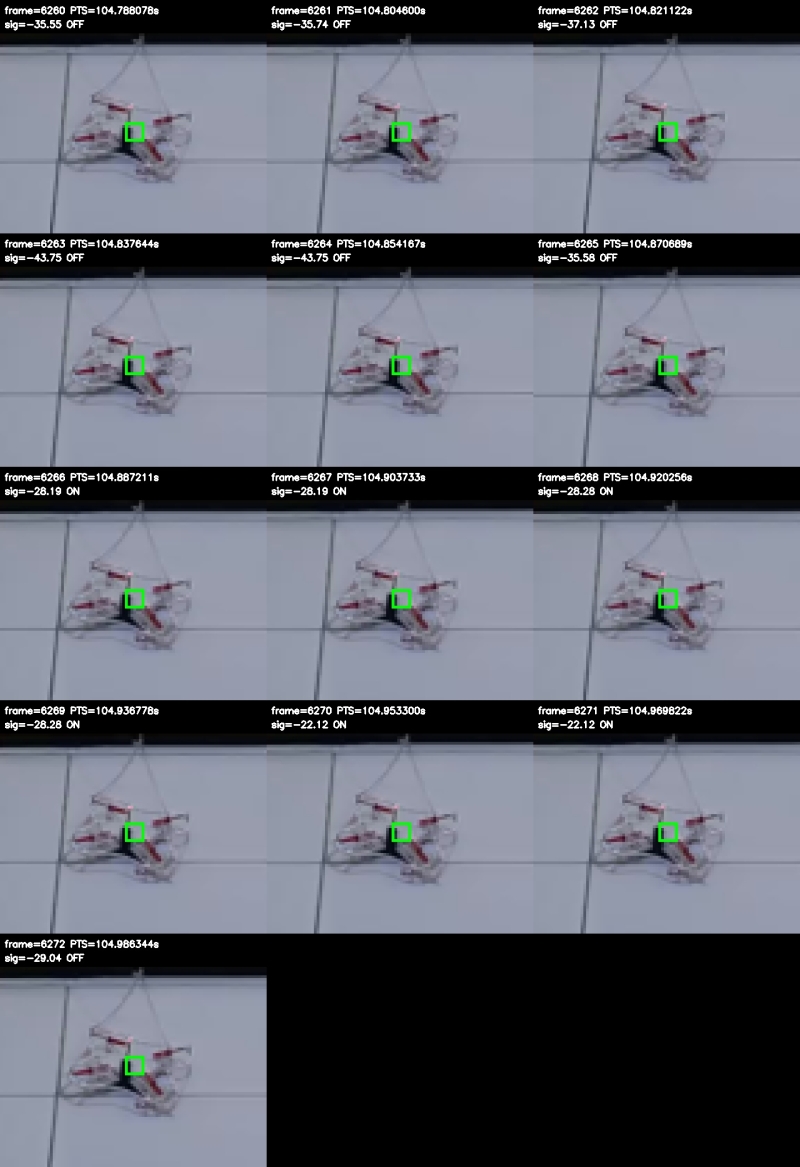
Gambar 3. Dokumentasi rangkaian pengujian pergerakan vertikal Qubit Mini Drone untuk mendukung pengumpulan dan analisis data penelitian.
Mendorong Inovasi Sistem Kendali Drone Berbasis AI
Pengembangan algoritma TCN ini diharapkan menjadi salah satu komponen penting dalam peningkatan kemampuan sistem altitude hold Qubit Mini Drone. Informasi ketinggian yang lebih akurat dapat membantu pengembangan sistem kendali dalam menentukan respons motor yang sesuai untuk mempertahankan posisi vertikal drone.
Selain memiliki potensi penerapan pada produk mini drone edukasi, penelitian ini juga membuka peluang pengembangan teknologi estimasi keadaan (state estimation), sistem kendali cerdas, dan integrasi AI pada perangkat elektronik berdaya komputasi terbatas.
Keterlibatan mahasiswa dalam penelitian ini turut memperkuat pembelajaran berbasis proyek dan pengalaman riset terapan, khususnya pada bidang kecerdasan buatan, sistem tertanam, pengolahan citra digital, dan teknologi robotika.
Melalui penelitian tersebut, Program Studi Sarjana Terapan (D4) Teknik Elektronika FV UNY terus mendorong pengembangan inovasi teknologi yang mengintegrasikan kemampuan akademik dengan kebutuhan aplikasi nyata, sekaligus memperkuat kontribusi perguruan tinggi dalam kemajuan teknologi robotika dan wahana udara nirawak di Indonesia.